
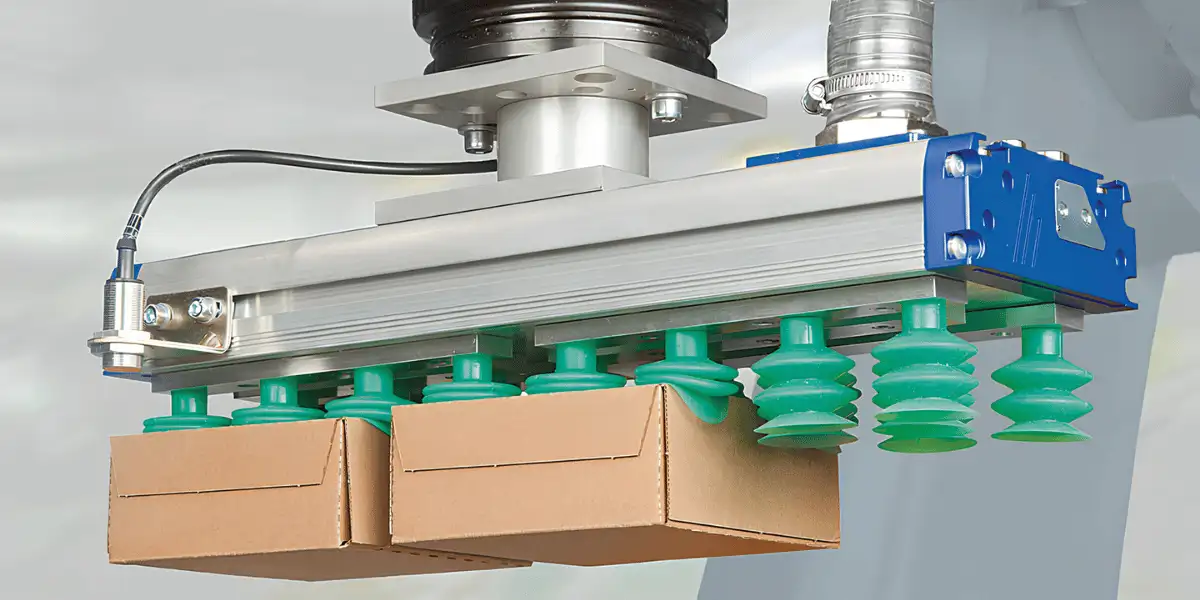
Trong làn sóng tự động hóa 4.0, các nhà máy sản xuất đang chịu áp lực lớn về việc tối ưu hóa chu kỳ vận hành và giảm thiểu chi phí hư hỏng hàng hóa. Các phương pháp kẹp cơ học truyền thống bộc lộ nhiều hạn chế khi phải xử lý các bề mặt giòn, mỏng hoặc có kích thước không đồng nhất.
Để giải quyết bài toán này, việc trang bị đầu hút chân không cho hệ thống robot đã trở thành tiêu chuẩn vàng trong sản xuất hiện đại. Robotnext sẽ giải mã toàn bộ nguyên lý, lợi ích chiến lược và phương pháp lựa chọn hệ thống đầu hút chân không tối ưu cho nhà máy của bạn.
1. Tổng quan đầu hút chân không trong hệ thống robot tự động hóa
Trong một dây chuyền sản xuất tự động hóa, đầu hút chân không (hay còn gọi là giác hút chân không) đóng vai trò là điểm tiếp xúc trực tiếp giữa cánh tay robot và sản phẩm. Nhờ cơ chế tạo ra vùng chênh lệch áp suất tại điểm tiếp xúc, thiết bị giúp giữ chặt vật thể một cách an toàn mà không cần đến lực kẹp cơ học từ hai phía. Đây chính là mắt xích cốt lõi tạo nên sự linh hoạt cho toàn bộ giải pháp robot vacuum gripper.
Một bộ tay kẹp robot vận hành bằng chân không tiêu chuẩn thường được cấu thành từ các linh kiện đồng bộ sau:
- Bơm hút chân không / Bộ tạo chân không khí nén: Đóng vai trò trung tâm của hệ thống, thực hiện nhiệm vụ rút toàn bộ không khí ra khỏi điểm tiếp xúc để sinh ra lực hút đủ lớn.
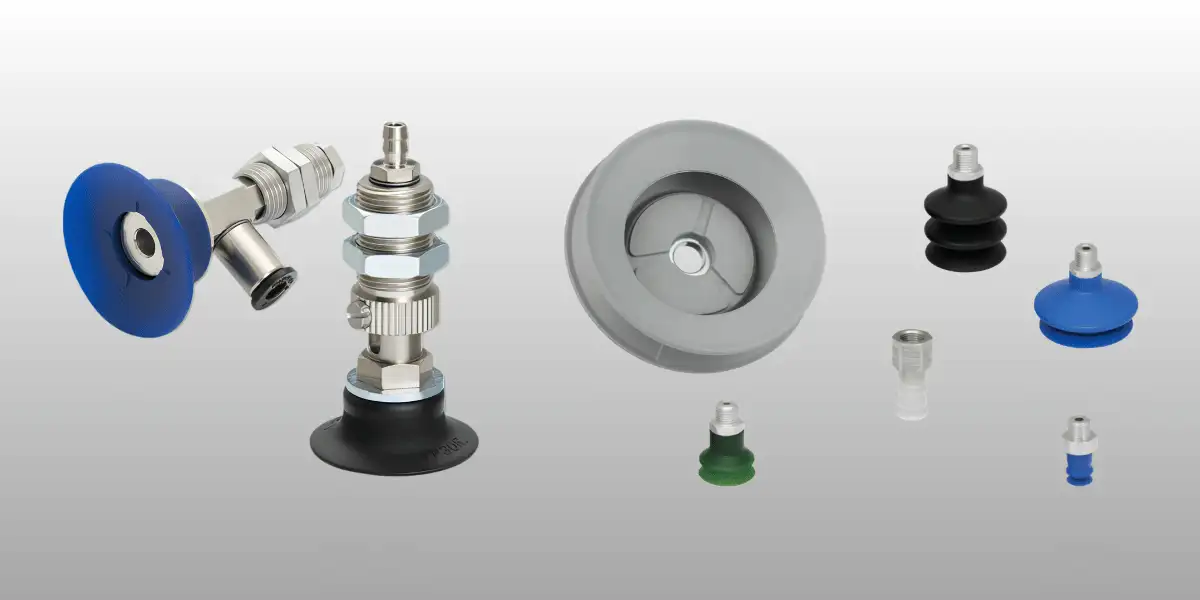
- Đầu hút chân không: Cấu thành từ các vật liệu đàn hồi chịu nhiệt và chống ăn mòn cao như silicone, NBR, Viton hay Polyurethane, giúp bám khít hoàn hảo vào các bề mặt từ phẳng nhẵn đến gồ ghề.
- Van điện từ & hệ thống phân phối: Đảm nhận việc đóng/mở và xả khí chính xác theo thời gian thực để điều khiển chu trình gắp – thả nhịp nhàng.
- Cảm biến áp suất chân không: Thiết bị giám sát mức áp suất âm liên tục, chỉ cho phép robot nhấc sản phẩm khi lực hút đã đạt độ an toàn cần thiết.
- Bộ lọc & đường ống dẫn: Giúp loại bỏ bụi bẩn, mảnh vụn phát sinh trong quá trình vận hành, bảo vệ bơm và duy trì đường truyền áp suất âm luôn ổn định.
2. Nguyên lý vận hành 5 bước của robot gắp sản phẩm bằng chân không
Để một tay gắp robot công nghiệp vận hành trơn tru và chính xác đến từng milimét, chu trình gắp thả bằng chân không được thiết lập theo một quy trình 5 bước khép kín, nhịp nhàng và linh hoạt:
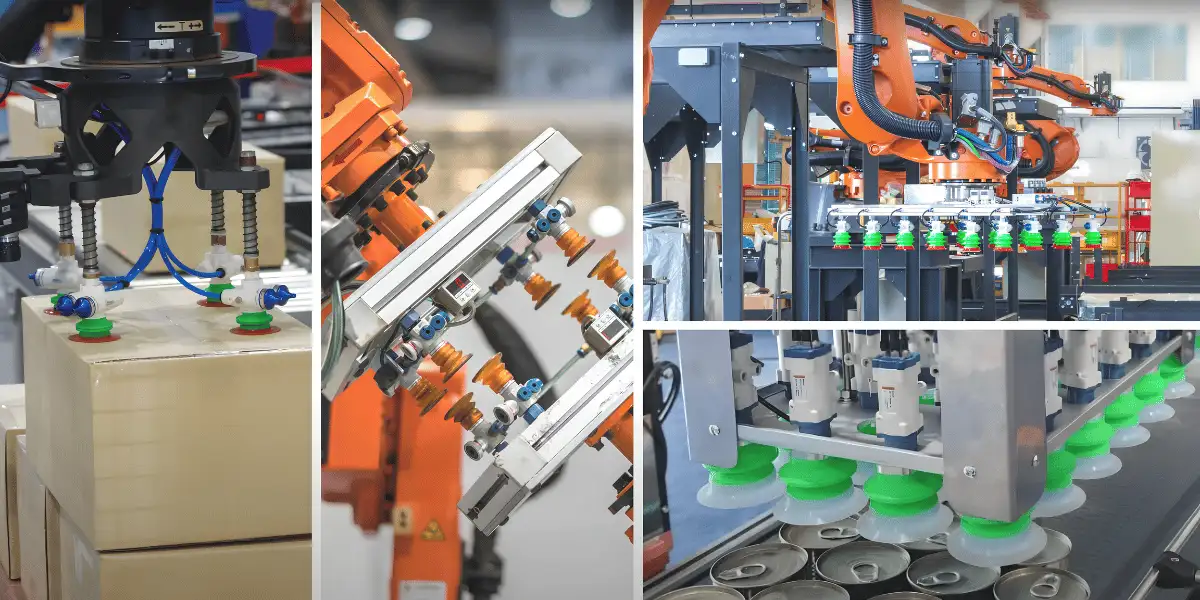
- Bước 1: Tiếp cận bề mặt sản phẩm
Cánh tay robot di chuyển bộ tay kẹp robot theo tọa độ đã lập trình sẵn để tiếp cận vật thể. Lúc này, đầu hút chân không được đưa vào vị trí và tiếp xúc nhẹ nhàng với bề mặt sản phẩm, đảm bảo viền mép giác hút ôm sát bề mặt mà không gây tác động lực cơ học quá mạnh.
- Bước 2: Kích hoạt tạo áp suất âm
Ngay khi giác hút vừa chạm bề mặt, hệ thống điều khiển gửi tín hiệu kích hoạt máy bơm chân không hoặc bộ tạo chân không khí nén. Không khí bên trong đầu hút chân không và đường ống nhanh chóng được rút sạch ra ngoài, tạo nên một vùng áp suất âm (thấp hơn áp suất khí quyển xung quanh) để sinh ra lực hút bám giữ vật thể.
- Bước 3: Xác thực an toàn qua cảm biến
Trước khi robot nhấc sản phẩm lên, cảm biến áp suất chân không sẽ tiến hành kiểm tra độ kín và đo lường mức áp suất âm thực tế. Chỉ khi lực hút đạt đúng ngưỡng an toàn đã cài đặt (đảm bảo không bị rò rỉ khí), hệ thống mới phát tín hiệu cho phép robot chuyển sang công đoạn nâng hạ.
- Bước 4: Nâng hạ và vận chuyển tốc độ cao
Nhờ lực giữ ổn định từ đầu hút chân không, tay gắp robot công nghiệp có thể tự tin nhấc vật thể và di chuyển theo quỹ đạo phức tạp với tốc độ cao. Dù quay góc hay tăng tốc đột ngột, sản phẩm vẫn được giữ cố định hoàn toàn, loại bỏ nguy cơ trượt, lệch hay rơi rớt.
- Bước 5: Xả khí và thả sản phẩm
Khi sản phẩm đã được đưa đến chính xác vị trí đích (trên băng tải, khay chứa hay pallet), van cấp chân không lập tức đóng lại. Đồng thời, van xả hoặc van thổi khí ngược được kích hoạt để đưa không khí trở lại đầu hút chân không, cân bằng áp suất bên trong và bên ngoài, giúp nhả sản phẩm cực kỳ nhanh chóng, nhẹ nhàng.
Đọc thêm: Hướng dẫn sử dụng tay kẹp hút chân không hiệu quả khi đóng gói
3. Vì sao cánh tay robot cần tích hợp đầu hút chân không?
3.1. Khả năng gắp đa dạng vật liệu và hình dạng
Khác với kẹp cơ khí vốn bị giới hạn bởi kích thước vật thể, hệ thống trang bị đầu hút chân không có khả năng xử lý linh hoạt từ thùng carton, khay nhựa, túi bao bì mềm cho đến tấm kính, gỗ MDF hay màng nhựa cực mỏng.
3.2. Bảo vệ tuyệt đối bề mặt sản phẩm
Các sản phẩm nhạy cảm như kính cường lực, màn hình hiển thị hay linh kiện điện tử rất dễ trầy xước nếu dùng lực kẹp cơ học. Việc sử dụng đầu hút chân không giúp phân bổ lực hút đều trên bề mặt, triệt tiêu nguy cơ móp méo, nứt vỡ hay để lại vết xước.
3.3. Tăng tốc độ và tối ưu năng suất
Nhờ thời gian tạo và xả áp suất diễn ra trong vài phần nghìn giây, tay gắp robot công nghiệp kết hợp với đầu hút chân không có thể thực hiện hàng ngàn chu kỳ gắp/nhả mỗi giờ, vận hành liên tục 24/7 mà không suy giảm độ chính xác.
3.4. Tối ưu thiết kế và linh hoạt tùy biến
So với cơ cấu kẹp kim loại nặng nề, một bộ tay kẹp robot dùng chân không có trọng lượng nhẹ hơn, giúp giảm tải cho cánh tay robot. Khi thay đổi mẫu mã sản phẩm, doanh nghiệp chỉ cần thay đổi kiểu bố trí đầu hút chân không thay vì phải thiết kế lại toàn bộ bộ gắp.
3.5. Kiểm soát độ chính xác nhờ cảm biến thông minh
Nhờ tích hợp cảm biến áp suất âm, hệ thống tự động phát hiện các sự cố rò rỉ khí. Nếu đầu hút chân không chưa bám chắc vào sản phẩm, robot sẽ không thực hiện lệnh nâng, loại bỏ hoàn toàn rủi ro rơi rớt hàng hóa trên băng tải.
4. Ứng dụng thực tế của đầu hút chân không theo từng ngành công nghiệp
Nhờ tính linh hoạt cao và khả năng vận hành an toàn với hầu hết mọi loại bề mặt, giải pháp robot vacuum gripper đã trở thành mắt xích không thể thiếu trong nhiều ngành công nghiệp mũi nhọn:
- Ngành đóng gói
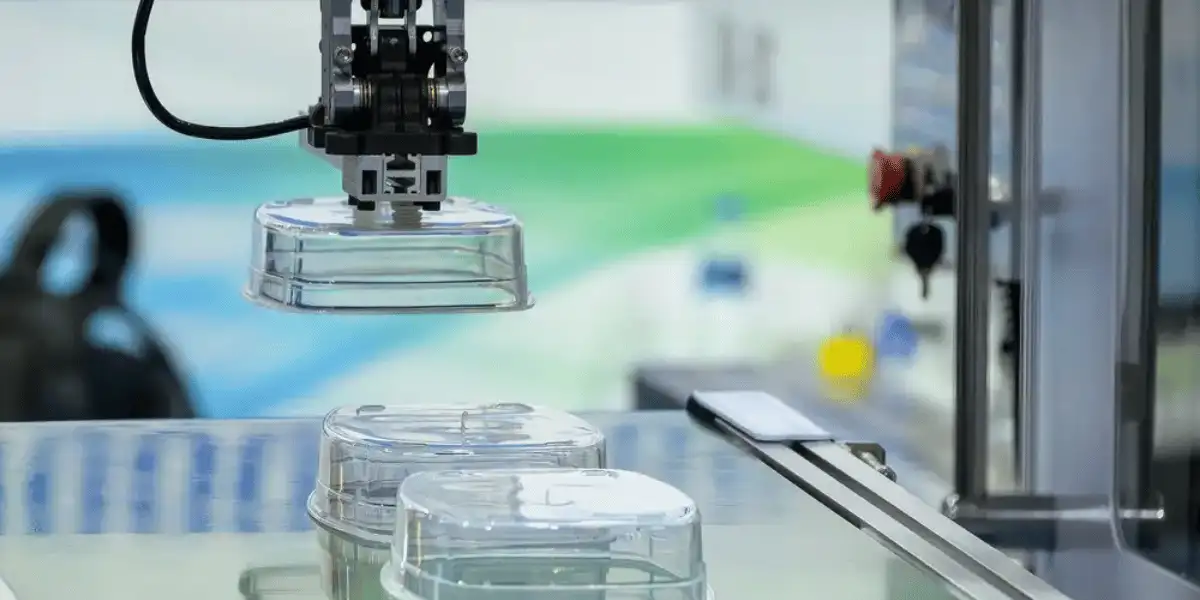
Hệ thống hỗ trợ tự động hóa các công đoạn gấp, dán, hút mở hộp carton, gắp khay nhựa định hình và đưa bao bì mềm vào dây chuyền đóng gói tốc độ cao mà không làm nhăn hay rách vật liệu.
- Ngành logistics & kho vận
Kết hợp hoàn hảo với tay gắp robot công nghiệp để phân loại hàng hóa thương mại điện tử, gắp các kiện hàng có kích thước bất quy tắc và tự động xếp chồng các thùng hàng nặng lên pallet với độ chuẩn xác tuyệt đối.
- Ngành điện tử & bán dẫn
Lắp đặt các đầu hút chân không kích thước siêu nhỏ, tích hợp công nghệ chống tĩnh điện (ESD) để thao tác an toàn với linh kiện SMT, bo mạch PCB, wafer bán dẫn mỏng dẻo và các tấm màn hình OLED/LCD đắt tiền.
- Ngành thực phẩm
Tối ưu khâu gắp khay thịt tươi, hải sản đông lạnh, túi thực phẩm đóng gói hay khay bánh kẹo. Các đầu hút chân không cấu tạo từ Silicone chuẩn FDA đảm bảo tối đa tiêu chuẩn an toàn vệ sinh thực phẩm và không gây biến dạng sản phẩm.
- Ngành dược phẩm
Vận hành chính xác trong môi trường phòng sạch để gắp vỉ thuốc, chai lọ thủy tinh fragile, tuýp kem hay khẩu trang và vật tư y tế đã tiệt trùng vào hộp đóng gói.
- Ngành kính & kim loại tấm
Bộ tay kẹp robot trang bị giác hút chịu tải lớn giúp nâng hạ, di chuyển an toàn các tấm kính xây dựng, kính cường lực, kính ô tô hay tấm inox, nhôm mỏng sang máy cắt laser và máy đột dập mà không làm trầy xước bề mặt.
- Ngành nội thất
Hỗ trợ hút, giữ và di chuyển các tấm gỗ công nghiệp (MDF, ván ép plywood, laminate) khổ lớn từ kho chứa sang máy cắt CNC, máy dán cạnh và tự động xếp chồng thành phẩm sau gia công.
Kết luận
Việc tích hợp đầu hút chân không vào bộ tay kẹp robot là khoản đầu tư chiến lược giúp doanh nghiệp gia tăng năng suất, giảm tỷ lệ hàng lỗi và tối ưu chi phí vận hành lâu dài.
Để lựa chọn đúng loại đầu hút chân không, lưu lượng khí và thông số kỹ thuật phù hợp nhất với dây chuyền sản xuất của bạn, hãy liên hệ ngay với Robotnext. Đội ngũ chuyên gia của chúng tôi sẵn sàng khảo sát thực tế và mang đến cho bạn giải pháp tự động hóa tối ưu cho nhà máy tự động hoá của bạn!
Xem thêm:
📞 Robotnext là đối tác hàng đầu trong lĩnh vực robot công nghiệp và tự động hóa. Với kinh nghiệm thực tiễn trong nhiều ngành sản xuất, Robotnext chuyên thiết kế, lắp ráp và tích hợp các dây chuyền tự động hóa thông minh sử dụng robot ABB, FANUC, YASKAWA…
Hotline tư vấn kỹ thuật: 0909 914 837
Đọc thêm: Ứng dụng robot gắp sử dụng giác hút chân không trong sản xuất
