
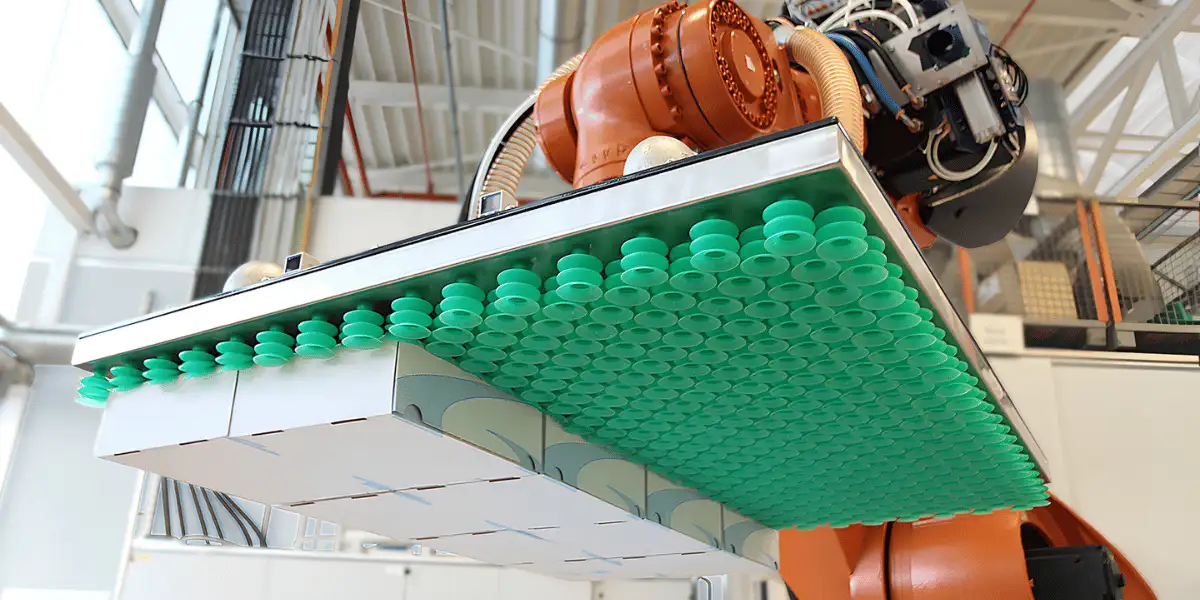
Bước sang năm 2026, thay vì sử dụng lực kẹp cơ học truyền thống vốn dễ gây hư hỏng cho sản phẩm, các nhà máy thông minh đang dần chuyển hướng sang các giải pháp nâng hạ bằng áp suất.
Bài viết này sẽ giúp bạn tìm hiểu về kẹp chân không trong hệ thống tự động hóa – một giải pháp đột phá giúp tối ưu hóa dây chuyền sản xuất từ nguyên lý vận hành cho đến mô hình đầu tư hiệu quả.
1. Nguyên lý vận hành của tay kẹp chân không trong hệ thống tự động hóa
Tìm hiểu về kẹp chân không để làm chủ và khai thác tối đa hiệu năng của tay kẹp chân không trong hệ thống tự động hóa, việc tìm hiểu nguyên lý đứng sau nó là điều quan trọng hàng đầu. Khác với các cơ cấu kẹp cơ khí dùng lực ép từ hai phía, giải pháp chân không tận dụng sự chênh lệch áp suất khí quyển để tạo ra lực giữ chắc chắn.
Cơ chế tạo chênh lệch áp suất diễn ra qua một quy trình khép kín. Đầu tiên, bộ tạo chân không sẽ thực hiện nhiệm vụ rút toàn bộ không khí bên trong giác hút ra ngoài. Tiếp theo, khi áp suất bên trong lòng giác hút giảm mạnh so với môi trường, áp suất khí quyển tự nhiên bên ngoài sẽ ép chặt vật thể vào bề mặt của hệ thống kẹp, tạo ra một lực giữ vật lý cực kỳ ổn định.
Trong đó, bộ phun Venturi thường được ưa chuộng hơn trên các robot tốc độ cao nhờ kích thước nhỏ gọn và khả năng phản hồi gắp – thả gần như tức thời.
Tìm hiểu về kẹp chân không bao gồm hiểu được rằng một hệ thống hoàn chỉnh không thể thiếu các thành phần cốt lõi:
- Bộ tạo chân không (vacuum generator): Là thiết bị kỹ thuật dùng để rút không khí từ một không gian kín nhằm tạo ra áp suất âm (môi trường chân không).
- Cốc hút (Suction cups): Bộ phận tiếp xúc trực tiếp với sản phẩm, được thiết kế đa dạng về kiểu dáng như dạng phẳng (cho bề mặt nhẵn) hay dạng nếp gấp (bellows) giúp bù đắp sai lệch độ cao. Chất liệu giác hút thường là silicone chịu nhiệt hoặc cao su nitrile chống mài mòn.
- Cơ chế làm kín (Sealing mechanism): Đóng vai trò ngăn chặn hoàn toàn hiện tượng rò rỉ khí tại điểm tiếp xúc, duy trì áp suất âm ổn định suốt quá trình di chuyển của robot.
Hai yếu tố kỹ thuật quyết định trực tiếp đến hiệu suất vận hành là mức độ chân không và lưu lượng khí. Mức độ chân không (áp suất âm) quyết định lực giữ lớn hay nhỏ, đặc biệt quan trọng khi nâng các vật thể nặng hoặc có độ xốp bề mặt.
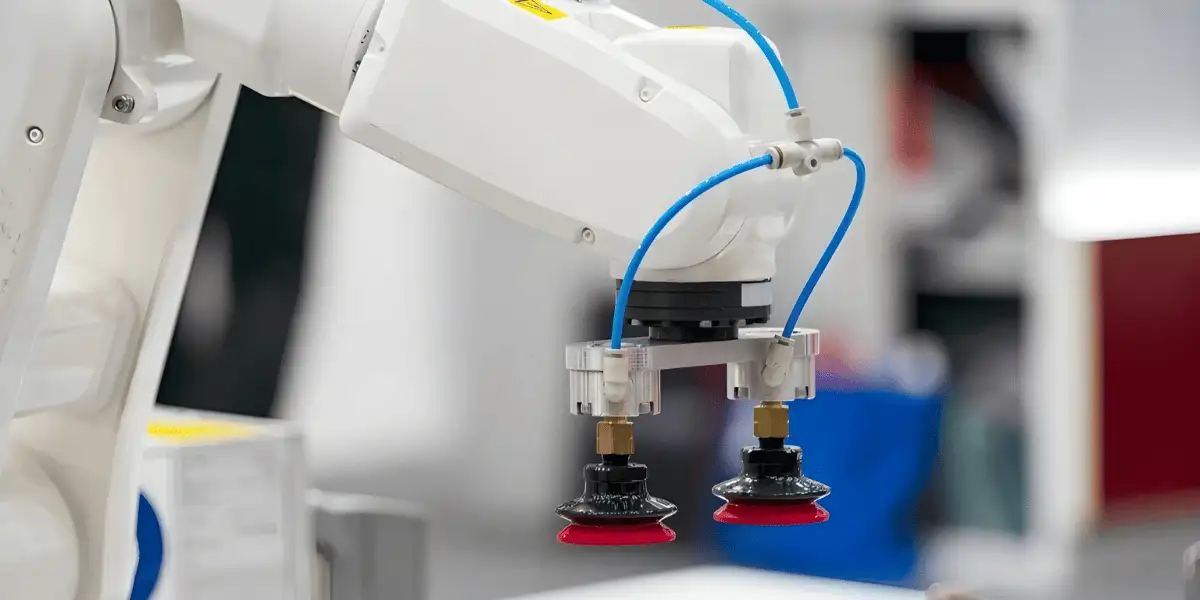
Trong khi đó, lưu lượng khí lại quyết định tốc độ phản hồi – tức là thời gian hút sạch không khí để gắp và thời gian xả khí để thả, ảnh hưởng trực tiếp đến tổng thời gian chu kỳ của toàn hệ thống.
2. Tìm hiểu về kẹp chân không sở hữu những ưu điểm vượt trội gì?
Khi đi sâu tìm hiểu về kẹp chân không trong hệ thống tự động hóa, chúng ta sẽ thấy rõ những lợi ích vượt trội mà các cơ cấu tay kẹp kim loại truyền thống khó có thể đáp ứng được.
2.1. Sản phẩm được nâng hạ nhẹ nhàng
Đối với các vật liệu nhạy cảm như kính tấm, màn hình điện tử, màng nhựa mỏng hay linh kiện bán dẫn, lực kẹp điểm (point pressure) từ các ngón kẹp cơ khí rất dễ gây ra vết xước, móp méo hoặc nứt vỡ.
Kẹp chân không giải quyết triệt để vấn đề này nhờ cơ chế phân phối đều lực giữ lên toàn bộ bề mặt tiếp xúc của giác hút. Tiếp xúc mềm mại giúp bảo vệ toàn vẹn cấu trúc và tính thẩm mỹ của sản phẩm, giúp doanh nghiệp loại bỏ nguy cơ hàng lỗi hỏng gây thiệt hại kinh tế.
2.2. Sở hữu độ linh hoạt cao
Thay vì tìm hiểu về kẹp chân không phải tốn thời gian và chi phí để thiết kế, gia công lại các ngón kẹp cơ khí mỗi khi nhà máy thay đổi mẫu mã sản phẩm, hệ thống chân không mang đến sự tùy biến tuyệt vời.
Một cụm kẹp tích hợp đệm xốp hoặc mảng nhiều giác hút có thể tự động định hình và ôm sát các bề mặt cong, gồ ghề hoặc các kiện hàng có kích thước không đồng đều mà không cần bất kỳ sự can thiệp thủ công nào từ kỹ sư.
2.3. Tối ưu hiệu suất và năng lượng
Với cấu tạo tinh giản và chỉ vài bộ phận hỗ trợ chuyển động tịnh tiến, hệ thống chân không có tỷ lệ hao mòn vật lý cực kỳ thấp. Việc bảo trì định kỳ cho tay kẹp chân không trong hệ thống tự động hóa vô cùng đơn giản, thường chỉ xoay quanh việc thay thế giác hút cao su và vệ sinh bộ lọc khí.
Điều này không chỉ giúp giảm chi phí vật tư mà còn giảm tối đa thời gian dừng máy ngoài ý muốn, giữ cho dây chuyền sản xuất luôn vận hành liên tục ổn định.
3. Tìm hiểu về kẹp chân không có thể kết hợp với cánh tay robot nào?
Sức mạnh của công nghệ chân không chỉ thực sự được giải phóng khi nó được tích hợp làm công cụ đầu cuối cho các loại cánh tay robot công nghiệp. Tùy thuộc vào đặc tính chuyển động và tải trọng của từng dòng robot, giải pháp chân không sẽ được cấu hình tối ưu để giải quyết từng bài toán sản xuất cụ thể.
- Robot Delta và robot SCARA: Sau khi tìm hiểu về kẹp chân không, biết được rằng đây là sự kết hợp hoàn hảo cho các tác vụ nhặt – thả tốc độ cao (Pick and Place). Trong ngành công nghiệp thực phẩm và dược phẩm, robot Delta với cấu trúc cánh tay song song siêu nhẹ kết hợp cùng bộ kẹp chân không Venturi có thể đạt tốc độ gắp thả lên tới hơn 100 sản phẩm mỗi phút. Hệ thống gắp các sản phẩm mềm như bánh ngọt, vỉ thuốc một cách chính xác, thần tốc mà không làm biến dạng bao bì.
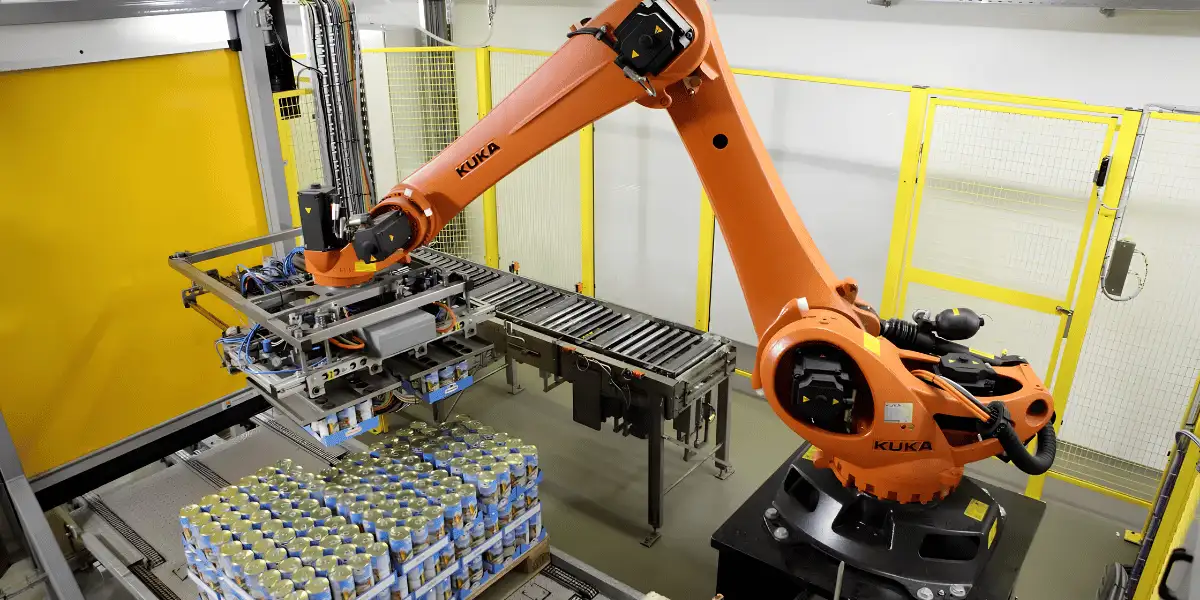
- Robot khớp nối 6 trục (Articulated Robot): Đối với các ứng dụng bốc xếp pallet tự động (Palletizing), cánh tay robot 6 trục với tầm với xa và khả năng xoay trở linh hoạt trong không gian 3D là lựa chọn hàng đầu. Khi được trang bị cụm kẹp chân không mảng cỡ lớn, robot dễ dàng nhấc bổng các thùng hàng nặng, các tấm tôn lớn hoặc các bao tải xốp.
Sự kết hợp đem lại hiệu quả vận hành vượt bậc cho nhà máy. Không chỉ tăng sản lượng sản xuất theo cấp số nhân, hệ thống tự động hóa này còn giải phóng hoàn toàn sức lao động của con người khỏi các môi trường độc hại, nặng nhọc, giảm thiểu rủi ro chấn thương lao động liên quan đến cột sống và cơ xương cho công nhân.
Xem thêm:
4. Dịch vụ cho thuê robot tích hợp hệ thống chân không
Mặc dù lợi ích kinh tế và năng suất của hệ thống tự động hóa chân không là điều không thể bàn cãi, nhưng tài chính vẫn luôn là một bài toán hóc búa.
Rào cản chi phí đầu tư ban đầu để mua đứt một hệ thống robot, máy nén khí và các thiết bị phụ trợ là quá lớn đối với các doanh nghiệp vừa và nhỏ (SMEs), nhất là trong giai đoạn kinh tế toàn cầu có nhiều biến động như năm 2026.

Để tháo gỡ nút thắt khi tìm hiểu về kẹp chân không về chi phí, dịch vụ cho thuê robot đang trở thành xu hướng dẫn đầu thị trường tự động hóa:
- Chuyển đổi dòng tiền linh hoạt: Thay vì phải trích một khoản ngân sách lớn ngay từ đầu, doanh nghiệp có thể chuyển dịch toàn bộ chi phí đầu tư thành chi phí vận hành hàng tháng. Điều này giúp bảo toàn dòng tiền lưu động cho các hoạt động kinh doanh cốt lõi khác.
- Tích hợp sẵn các gói bảo trì thông minh: Khi sử dụng dịch vụ, doanh nghiệp không cần lo lắng về việc tuyển dụng hay đào tạo kỹ sư vận hành robot phức tạp. Đội ngũ kỹ thuật viên chuyên nghiệp của đơn vị cho thuê sẽ chịu trách nhiệm toàn bộ từ khâu hiệu chuẩn, vệ sinh bộ lọc chân không đến thay mới các giác hút hao mòn định kỳ, cam kết duy trì chỉ số hoạt động tối đa cho nhà xưởng.
- Dễ dàng co giãn quy mô theo nhu cầu: Dịch vụ cho phép các nhà máy linh hoạt tăng số lượng cánh tay robot gắp chân không vào mùa cao điểm đơn hàng (như các dịp lễ, Tết) và giảm bớt số lượng khi thị trường hạ nhiệt, tối ưu hóa chi phí trên từng đơn vị sản phẩm một cách thông minh.
Kết luận
Tóm lại, việc chủ động tìm hiểu về kẹp chân không trong hệ thống tự động hóa giúp các nhà quản lý nhà máy nhận diện được một giải pháp công nghệ then chốt để giải quyết triệt để bài toán năng suất và chất lượng. Sự kết hợp giữa công nghệ chân không hiện đại, các loại cánh tay robot công nghiệp mạnh mẽ và mô hình tài chính linh hoạt từ dịch vụ cho thuê robot chính là bệ phóng hoàn hảo giúp doanh nghiệp bứt phá.
Hãy liên hệ với các chuyên gia tự động hóa từ Robotnext ngay hôm nay để được khảo sát dây chuyền, thiết kế giải pháp chân không tối ưu và đưa doanh nghiệp của bạn đón đầu làn sóng nhà máy thông minh thế hệ mới!
📞 Robotnext là đối tác hàng đầu trong lĩnh vực robot công nghiệp và tự động hóa. Với kinh nghiệm thực tiễn trong nhiều ngành sản xuất, Robotnext chuyên thiết kế, lắp ráp và tích hợp các dây chuyền tự động hóa thông minh sử dụng robot ABB, FANUC, YASKAWA…
Hotline tư vấn kỹ thuật: 0909 914 837
Đọc thêm: Tổng hợp các loại tay gắp robot phổ biến nhất trong sản xuất nhất hiện nay
