
Thuật toán vị trí và quỹ đạo robot đóng vai trò quyết định đến khả năng vận hành chính xác của các hệ thống tự động hóa hiện đại. Thay vì chỉ dựa vào các cấu kiện cơ khí, hiệu suất thực tế của hệ thống phụ thuộc mật thiết vào cách thức điều khiển để kiểm soát mọi chuyển động, tốc độ và gia tốc ở mức tối ưu.
Bài viết này chúng tôi sẽ phân tích chuyên sâu các phương pháp nền tảng, thách thức trong thực tế và những giải pháp cải tiến dành riêng cho đội ngũ kỹ sư và nhà quản lý sản xuất.
1. Điều khiển vị trí và quỹ đạo trong robot công nghiệp
Trong môi trường công nghiệp, việc điều khiển một thiết bị không chỉ đơn thuần là di chuyển, mà là sự phối hợp phức tạp giữa các tham số không gian và thời gian.
1.1. Khái niệm cốt lõi và hệ thống dữ liệu phản hồi (Feedback System)
- Điều khiển vị trí: Tập trung vào việc đảm bảo hệ thống đạt được một điểm không gian xác định với sai số thấp nhất. Đây là bài toán về độ chính xác tại điểm dừng.
- Điều khiển quỹ đạo: Liên quan đến việc điều hướng thiết bị di chuyển theo một đường dẫn (đường thẳng hoặc đường cong) được thiết lập sẵn.
Phương pháp này đòi hỏi sự kiểm soát chặt chẽ về vận tốc và gia tốc mong muốn trên từng phân đoạn di chuyển. Sự gắn kết giữa hai khái niệm này đảm bảo rằng robot không chỉ đến đúng đích mà còn di chuyển một cách ổn định, mượt mà và an toàn cho cấu trúc cơ khí.
Hệ thống dữ liệu phản hồi (Feedback System)
Dữ liệu phản hồi là thành phần không thể tách rời của mọi thuật toán điều khiển. Thông qua các thiết bị như bộ mã hóa (encoder) và bộ phân giải (resolver), hệ thống liên tục cập nhật trạng thái thực tế của các khớp nối. Quá trình này tạo ra một vòng lặp điều khiển (control loop), cho phép so sánh tức thời giữa trạng thái thực và mục tiêu để tính toán bù trừ sai số ngay lập tức.
2. Các thuật toán điều khiển vị trí phổ biến
Dựa trên nguồn tài liệu, có ba phương pháp điều khiển vị trí được ứng dụng rộng rãi nhất hiện nay:
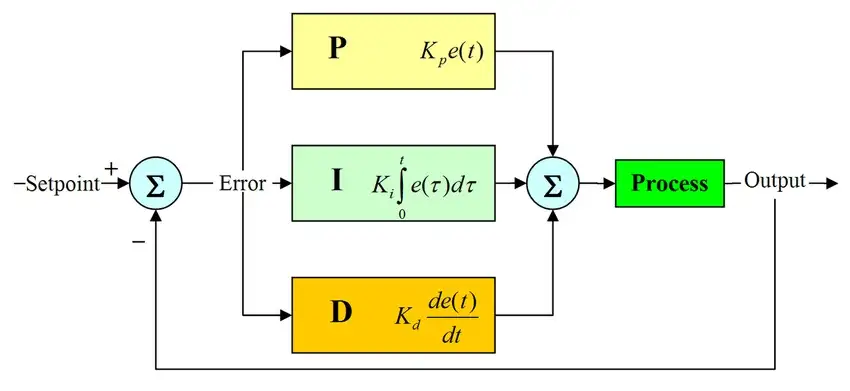
2.1. Bộ điều khiển PID (Proportional-Integral-Derivative)
Đây là các thuật toán phổ biến nhất thường hay dùng nhờ sự đơn giản và tính trực quan.
- P (Tỷ lệ): Phản ứng với sai số hiện tại để đẩy robot về vị trí mục tiêu.
- I (Tích phân): Loại bỏ sai số xác lập bằng cách cộng dồn các sai số trong quá khứ.
- D (Vi phân): Dự báo tốc độ thay đổi sai số, giúp ổn định chuyển động và giảm độ vọt lố. Trong robot công nghiệp, PID đóng vai trò nền tảng để điều khiển các động cơ khớp quay đến vị trí xác định một cách nhanh chóng.
2.2. Điều khiển chế độ trượt (Sliding Mode Control – SMC)
SMC là thuật toán mạnh mẽ, phù hợp với các hệ thống có nhiễu hoặc thông số không chắc chắn. Nguyên lý của nó là đẩy trạng thái hệ thống về một “mặt trượt” định trước và duy trì nó tại đó. Tuy nhiên, cần lưu ý hiện tượng “chattering” (dao động nhanh) có thể gây ảnh hưởng đến tuổi thọ cơ khí nếu không được xử lý tốt.
2.3. Điều khiển phản hồi trạng thái (State-Space Control)
Thay vì chỉ dựa trên tín hiệu đầu ra, thuật toán này sử dụng mô hình trạng thái để tác động lên tất cả các biến số của hệ thống. Đây là giải pháp tối ưu cho các hệ thống robot đa biến phức tạp, đòi hỏi sự phối hợp khắt khe giữa nhiều trục.
3. Các thuật toán điều khiển quỹ đạo chuyên sâu
Điều khiển quỹ đạo đòi hỏi sự tính toán phức tạp hơn để đảm bảo tính liên tục của chuyển động.
3.1. Phương pháp quy hoạch quỹ đạo (Trajectory Planning)
Đây là quá trình tạo ra chuỗi các điểm trung gian (waypoints) bằng các hàm nội suy như:
- Polynomial (Đa thức): Đảm bảo chuyển động mượt mà tại điểm bắt đầu và kết thúc.
- Spline và NURBS: Thường dùng cho các đường cong phức tạp trong điêu khắc hoặc gia công CNC. Mục tiêu cốt lõi là tối ưu hóa thời gian, năng lượng và phòng tránh va chạm trong không gian làm việc.
3.2. Điều khiển dựa trên mô hình (Model-Based Control)
Thuật toán này sử dụng các phương trình toán học về động học thuận và ngược để tính toán chính xác lực hoặc mô-men cần thiết tại mỗi khớp. Phương pháp này cực kỳ quan trọng trong các tác vụ lắp ráp tinh vi, nơi robot cần cảm nhận và điều chỉnh lực tương tác với môi trường.
3.3. Điều khiển thích nghi (Adaptive Control)
Đặc thù của robot công nghiệp là tải trọng có thể thay đổi liên tục. Thuật toán thích nghi cho phép hệ thống tự động điều chỉnh các thông số điều khiển để duy trì hiệu suất mượt mà mà không bị ảnh hưởng bởi sự thay đổi đột ngột của khối lượng vật gắp.

4. Những thách thức và giải pháp trong vận hành thực tế
Việc triển khai thuật toán vị trí và quỹ đạo robot không đơn giản do các yếu tố vật lý thực tế:
- Các tham số gây sai lệch: Quán tính khớp, ma sát cơ khí, trọng lực và độ cứng của cấu trúc cơ khí luôn thay đổi, gây ra sai số giữa tính toán và thực tế.
- Nhiễu môi trường: Rung động từ máy móc xung quanh hoặc nhiễu điện từ có thể làm sai lệch tín hiệu cảm biến.
- Yêu cầu thời gian thực (Real-time): Khối lượng tính toán của các thuật toán hiện đại đòi hỏi phần cứng (CPU/DSP) phải xử lý cực nhanh để đưa ra quyết định trong vài mili giây.
Giải pháp cải tiến: Để khắc phục, các doanh nghiệp thường áp dụng các kỹ thuật nâng cao như:
- Hiệu chỉnh PID nâng cao: Sử dụng AI để tìm bộ tham số Kp, Ki, Kd tối ưu.
- Tích hợp AI/Machine Learning: Học tăng cường (Reinforcement Learning) giúp robot tự tối ưu hành vi qua quá trình thử và sai.
- Tối ưu phần cứng: Sử dụng động cơ servo chính xác cao và hộp số giảm tốc có độ rơ thấp.
5. Ứng dụng thực tế trong sản xuất công nghiệp
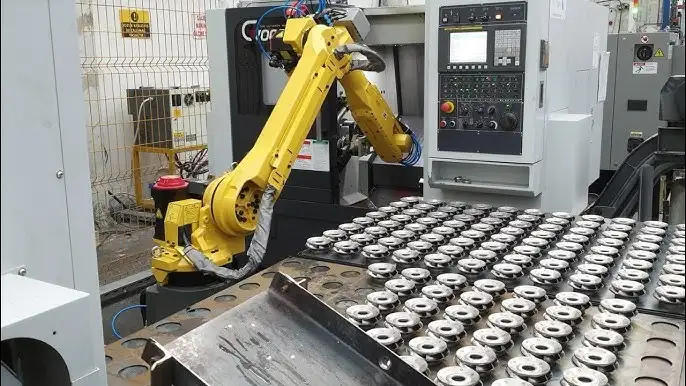
Nhờ sự phát triển của thuật toán vị trí và quỹ đạo robot, cánh tay robot hiện diện trong hầu hết các công đoạn:
- Hàn tự động: Đảm bảo đường hàn chính xác theo các biên dạng phức tạp.
- Sơn/Phun sơn: Tạo lớp phủ đồng nhất, giảm lãng phí sơn nhờ quỹ đạo mượt mà.
- Lắp ráp linh kiện: Thao tác các chi tiết nhỏ với độ chính xác tuyệt đối mà không gây hư hại.
- Gia công CNC: Robot có thể thực hiện phay, cắt, khoan với chất lượng bề mặt cao.
- Logistics & Kiểm tra: Vận chuyển hàng hóa nhanh chóng và di chuyển cảm biến để quét lỗi sản phẩm một cách tự động.
6. Robotnext – Cung cấp các giải pháp và dịch vụ robot chuyên nghiệp
Để hiện thực hóa sức mạnh của các thuật toán vị trí và quỹ đạo robot, doanh nghiệp cần một đối tác có năng lực chuyên môn cao. Robotnext cung cấp hệ sinh thái dịch vụ toàn diện hỗ trợ tối ưu hóa hệ thống tự động hóa:
- Cung cấp và tích hợp robot chính hãng: Robotnext cung cấp các dòng cánh tay robot tiên tiến nhất từ những thương hiệu hàng đầu, được cấu hình tối ưu để tương thích hoàn hảo với các yêu cầu về vị trí và quỹ đạo của từng ngành nghề.
- Dịch vụ lập trình quỹ đạo chuyên sâu: Đội ngũ kỹ sư của chúng tôi trực tiếp thực hiện quy hoạch quỹ đạo (Trajectory Planning), giúp robot di chuyển tối ưu, rút ngắn thời gian chu kỳ (Cycle Time) và nâng cao năng suất nhà máy.
- Bảo trì, bảo dưỡng và hiệu chuẩn định kỳ: Chúng tôi cung cấp dịch vụ kiểm tra, bảo trì và hiệu chuẩn các bộ cảm biến phản hồi (Encoder), đảm bảo hệ thống cơ khí luôn duy trì độ chính xác cao nhất cho thuật toán điều khiển.
- Đào tạo và chuyển giao công nghệ: Robotnext tổ chức các khóa học từ cơ bản đến nâng cao về vận hành và lập trình robot, giúp đội ngũ kỹ thuật của doanh nghiệp làm chủ hoàn toàn các thuật toán điều khiển hiện đại.
Kết luận
Thuật toán vị trí và quỹ đạo không chỉ là yếu tố kỹ thuật mà còn định hình hiệu suất, độ chính xác và tính an toàn của cánh tay robot công nghiệp hiện đại. Từ PID cơ bản đến các phương pháp AI tiên tiến, sự đa dạng của các thuật toán này cho phép robot giải quyết các tác vụ phức tạp trong môi trường Công nghiệp 4.0. Việc nắm vững các nguyên lý này và lựa chọn đối tác uy tín như Robotnext sẽ giúp doanh nghiệp khai thác tối đa tiềm năng của hệ thống tự động hóa.
📞 Robotnext là đối tác hàng đầu trong lĩnh vực robot công nghiệp và tự động hóa. Với kinh nghiệm thực tiễn trong nhiều ngành sản xuất, Robotnext chuyên thiết kế, lắp ráp và tích hợp các dây chuyền tự động hóa thông minh sử dụng robot ABB, FANUC, YASKAWA,.
Hotline tư vấn kỹ thuật: 0909 914 837
