
Trong một hệ thống robot công nghiệp, cánh tay robot sẽ đảm nhiệm các công việc di chuyển và định vị, còn robot gripper là bộ phận trực tiếp tiếp xúc, giữ và thao tác với sản phẩm. Lựa chọn đúng loại gripper có ảnh hưởng lớn đến khả năng gắp, độ ổn định, độ chính xác và hiệu suất của toàn bộ quy trình tự động hóa.
Vậy robot gripper là gì, có những loại nào và đâu là những yếu tố cần cân nhắc khi lựa chọn? Hãy cùng Robotnext tìm hiểu chi tiết thông qua bài viết dưới đây.
1. Robot gripper là gì?
Về bản chất, đây là một thiết bị được gắn ở đầu cánh tay robot, có nhiệm vụ giữ chặt và điều khiển vật thể trong quá trình vận hành. Đây là bộ phận tiếp xúc trực tiếp với sản phẩm, nguyên liệu hay linh kiện cần xử lý, đóng vai trò quyết định trong việc robot có thể thao tác chính xác hay không. Thiết bị này được trang bị các cơ cấu chuyên biệt có thể là hàm kẹp, đệm hút hoặc nam châm — để thực hiện chức năng cầm nắm một cách chính xác và ổn định, tùy theo yêu cầu của từng ứng dụng cụ thể.
Trong dây chuyền sản xuất hiện đại, đây chính là điểm giao thoa giữa kỹ thuật số và vật lý. Mọi lệnh điều khiển từ hệ thống phần mềm cuối cùng đều phải được chuyển hóa thành một hành động cụ thể: mở, đóng, giữ hoặc thả vật thể — và đó chính là công việc của bộ phận kẹp này.
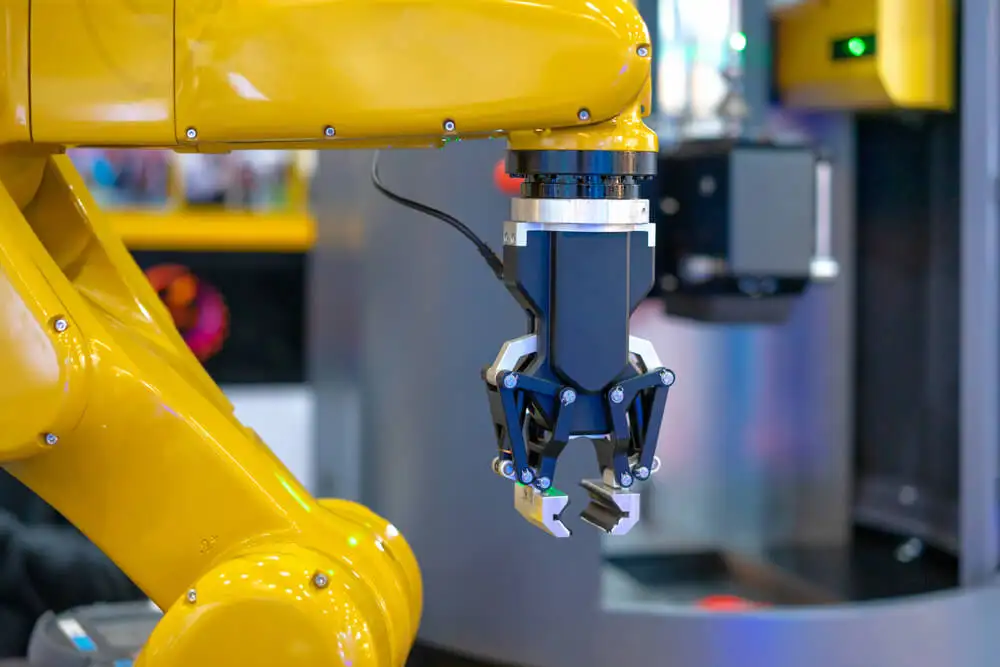
2. Các loại robot gripper phổ biến hiện nay
2.1. Gripper cơ khí (Mechanical Gripper)
Đây là loại robot gripper hoạt động dựa trên cơ cấu khí nén hoặc động cơ điện để điều khiển các hàm kẹp đóng mở quanh vật thể. Robot gripper cơ khí phát huy hiệu quả tối đa trong các môi trường đòi hỏi độ chính xác và lực kẹp lớn, như xử lý chi tiết kim loại, lắp ráp linh kiện hay nâng giữ các vật thể cứng.
Ưu điểm nổi bật của dòng robot gripper này là thiết kế đơn giản, dễ bảo trì và có thể ứng dụng cho nhiều loại vật liệu.
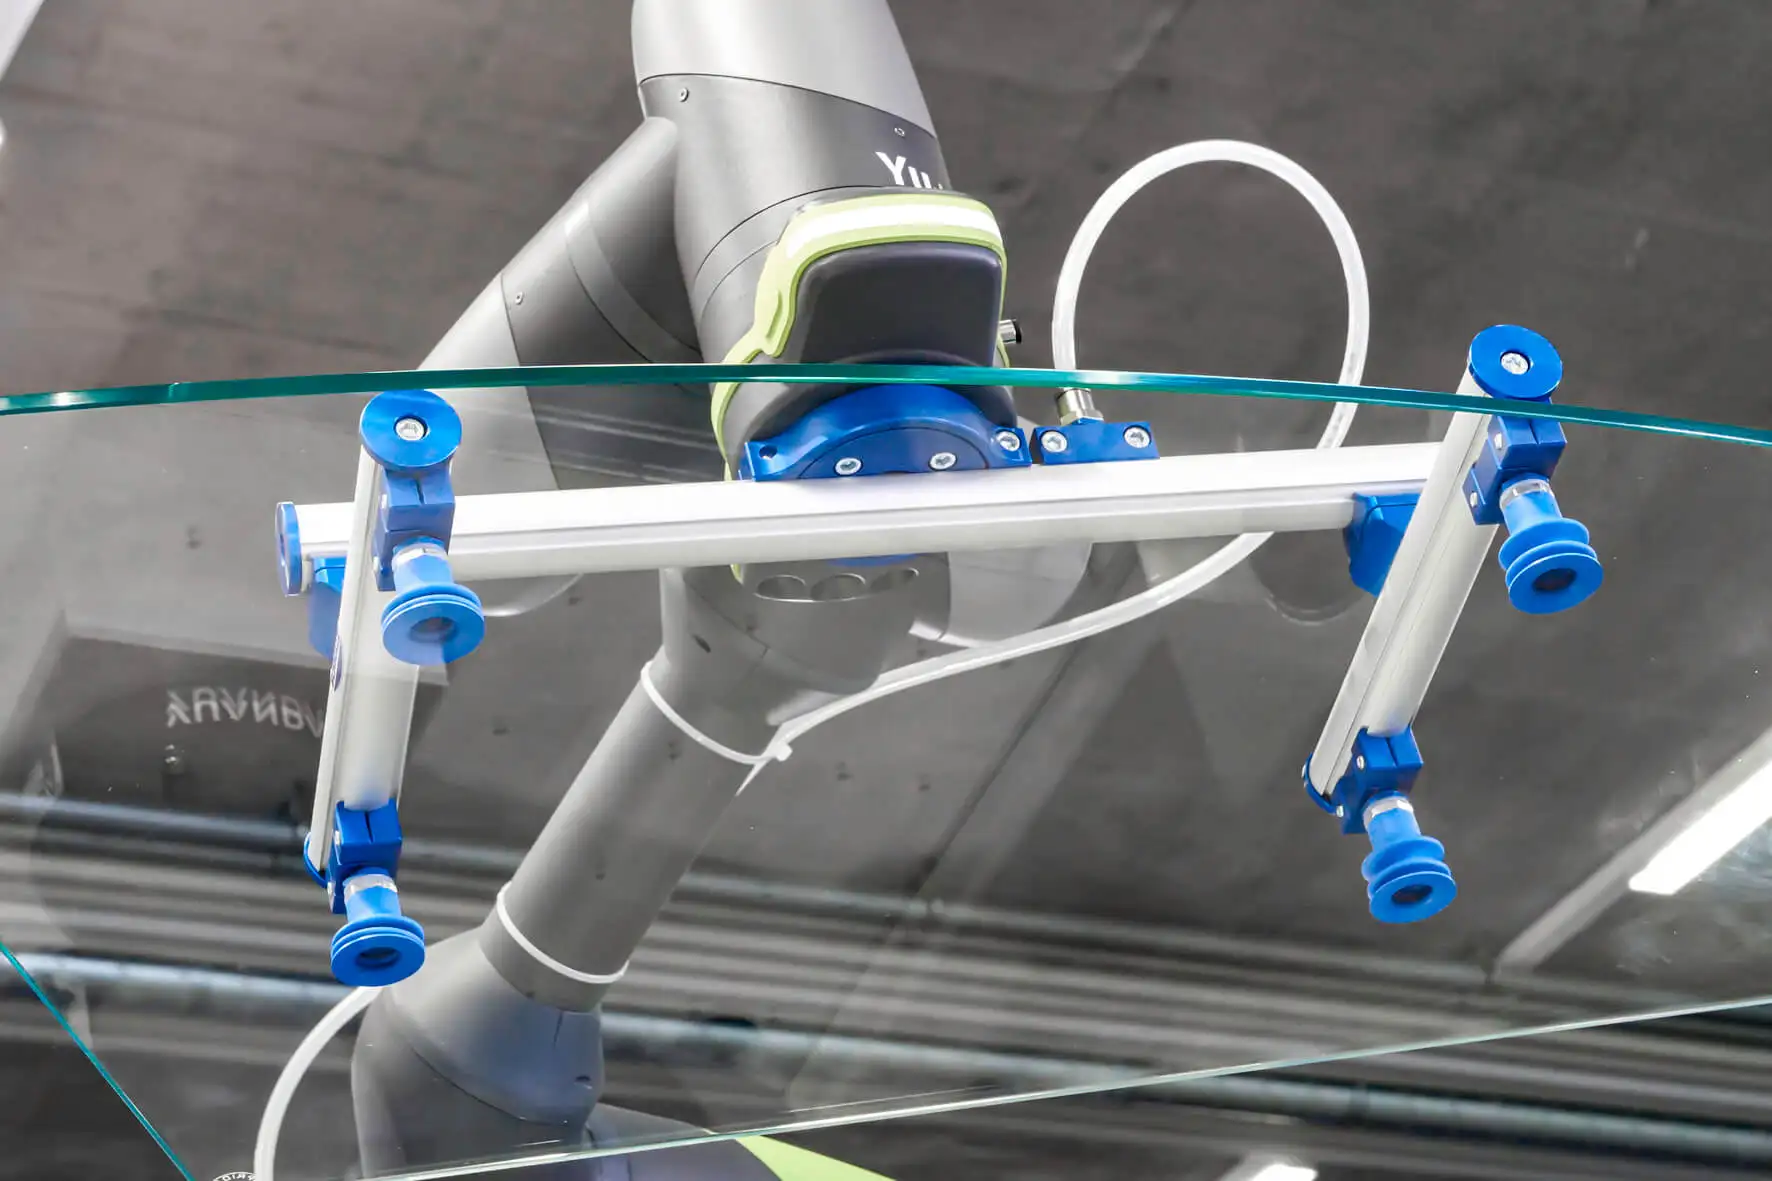
2.2. Gripper hút chân không (Vacuum Gripper)
Loại robot gripper này sử dụng lực hút được tạo ra từ bơm chân không để giữ chặt vật thể. Đây là lựa chọn lý tưởng cho các vật thể lớn, phẳng hoặc dễ vỡ như tấm kính, thùng carton hay các linh kiện mỏng manh. Vì không cần tiếp xúc cơ học trực tiếp bằng lực kẹp, robot gripper hút chân không giúp giảm thiểu tối đa nguy cơ làm hỏng bề mặt sản phẩm.
2.3. Gripper từ tính (Magnetic Gripper)
Robot gripper từ tính sử dụng nam châm điện hoặc nam châm vĩnh cửu để giữ các vật thể có tính chất kim loại (sắt từ). Loại robot gripper này thường được ứng dụng trong ngành công nghiệp ô tô và gia công kim loại, nơi cần thao tác nhanh, chính xác mà không thể kẹp vật thể từ hai bên.
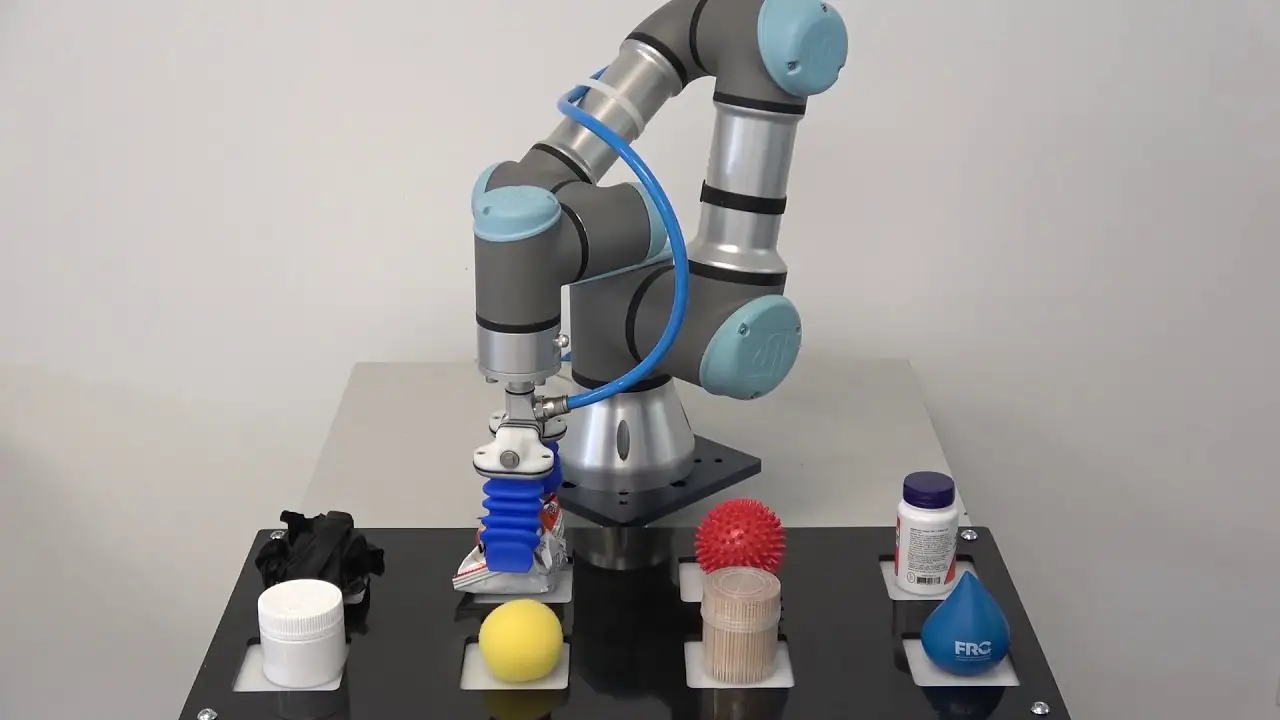
2.4. Gripper mềm (Soft Gripper)
Được chế tạo từ vật liệu mềm dẻo có khả năng biến dạng theo hình dạng vật thể, robot gripper mềm là giải pháp lý tưởng cho các sản phẩm dễ vỡ, có hình dạng bất định hoặc cần được xử lý một cách nhẹ nhàng.
Nhờ khả năng thích ứng linh hoạt, dòng tay kẹp robot này ngày càng phổ biến trong ngành thực phẩm và dược phẩm.
3. Các dòng robot gripper khác mà bạn nên biết
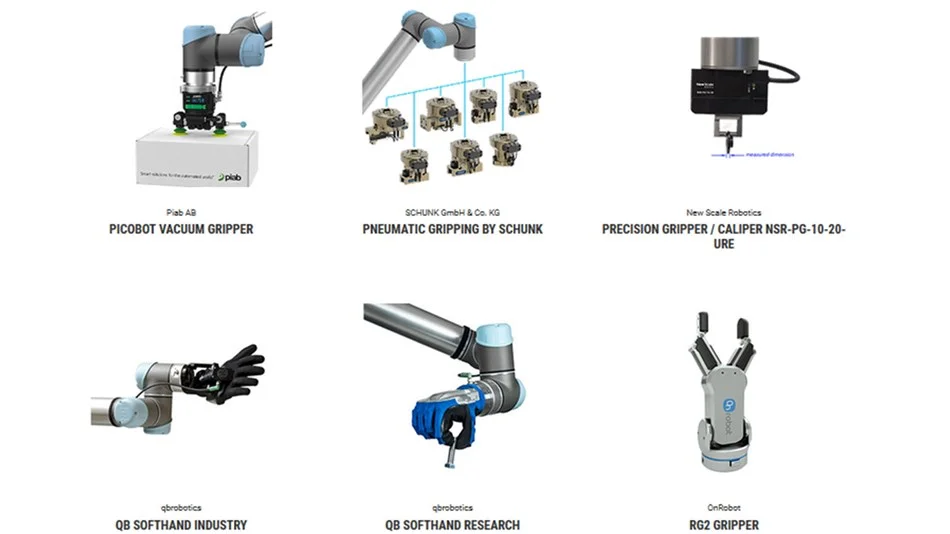
Ngoài bốn loại tay kẹp phổ biến kể trên, các dòng robot gripper trên thị trường hiện nay còn vô cùng đa dạng, đáp ứng nhiều yêu cầu ứng dụng khác nhau:
- Gripper thủy lực: mang lại lực kẹp cực lớn cho các tác vụ nặng.
- Gripper khí nén: nổi bật với tốc độ nhanh và chi phí hợp lý.
- Gripper điện: cho khả năng kiểm soát lực và phản hồi chính xác.
- Gripper góc nghiêng: tối ưu cho các thao tác cần góc kẹp đặc biệt.
- Gripper song song: hàm kẹp có thể điều chỉnh, linh hoạt với nhiều kích thước vật thể.
- Gripper thích ứng: tự động thay đổi hình dạng kẹp để phù hợp với nhiều loại vật thể khác nhau.
- Gripper xếp pallet: chuyên dụng cho các thao tác xếp chồng và đóng pallet.
Mỗi dòng robot gripper mang một thế mạnh riêng, giúp kỹ sư dễ dàng thiết kế giải pháp tự động hóa phù hợp với đặc thù sản xuất của doanh nghiệp mình.
Tìm hiểu chi tiết các dòng tay kẹp của Robotnext tại đây.
4. Những yếu tố cần cân nhắc khi lựa chọn robot gripper
Việc chọn thiết bị này không đơn thuần là chọn một model có sẵn trên thị trường, mà là quá trình đối chiếu giữa nhu cầu thực tế và khả năng của công cụ.
Ứng dụng thực tế: Mỗi nhiệm vụ đòi hỏi một kiểu gripper khác — lắp ráp cần độ chính xác cao, đóng gói cần khả năng thích ứng với nhiều kích cỡ, còn machine tending cần độ bền và khả năng chịu tải lớn.
Khả năng tương thích: Gripper cần khớp cả về cơ khí lẫn phần mềm điều khiển với cánh tay robot và hệ thống tự động hóa hiện có, để đảm bảo tích hợp trơn tru, không phát sinh xung đột kỹ thuật.
Môi trường vận hành: Với phòng sạch, cần thiết bị làm từ vật liệu không phát sinh hạt bụi; với môi trường khắc nghiệt, cần loại chịu được nhiệt độ cao, bụi bẩn hoặc độ ẩm lớn.
Tải trọng và độ chính xác: Cần cân bằng giữa khả năng chịu tải và yêu cầu độ chính xác của gripper để đảm bảo hiệu suất vận hành tối ưu.
Ngoài ra, nên ưu tiên thiết bị có thiết kế cạnh bo tròn, mềm mại thay vì các cạnh sắc nhọn — đây là yếu tố quan trọng cần đưa vào đánh giá rủi ro khi triển khai robot cộng tác (cobot) trong môi trường có con người làm việc gần.
5. Lắp đặt và tích hợp robot gripper
Quá trình đưa tay gắp robot vào vận hành thực tế gồm ba bước chính:
- Chuẩn bị và lắp đặt vật lý: Kiểm tra độ tương thích của thiết bị với cánh tay robot về kích thước, trọng lượng và giao diện kết nối; sau đó gắn chắc chắn gripper vào cánh tay, đấu nối dây cáp và hệ thống khí nén (nếu có).
- Lập trình và hiệu chỉnh: Cấu hình các lệnh điều khiển như mở, đóng, lực kẹp cho gripper thông qua phần mềm điều khiển của robot. Sau đó, tiến hành hiệu chỉnh lực kẹp, tốc độ và phạm vi chuyển động sao cho phù hợp với từng loại vật thể cụ thể.
- Kiểm tra tích hợp toàn hệ thống: Vận hành thử thiết bị cùng các bộ phận khác trong dây chuyền, đặc biệt chú ý đến độ đồng bộ về thời gian và quá trình bàn giao vật thể giữa các công đoạn.
Kết luận
Robot gripper là bộ phận quan trọng quyết định khả năng gắp, giữ và thao tác của robot trong dây chuyền tự động hóa. Việc lựa chọn đúng loại tay kẹp theo sản phẩm, tải trọng và yêu cầu vận hành sẽ giúp nâng cao độ chính xác, hiệu suất và an toàn.
Bạn đang tìm kiếm giải pháp robot gripper phù hợp cho dây chuyền sản xuất? Hãy nhắn tin cho Robotnext để được tư vấn và hỗ trợ lựa chọn giải pháp phù hợp.
📞 Robotnext là đối tác hàng đầu trong lĩnh vực robot công nghiệp và tự động hóa. Với kinh nghiệm thực tiễn trong nhiều ngành sản xuất, Robotnext chuyên thiết kế, lắp ráp và tích hợp các dây chuyền tự động hóa thông minh sử dụng robot ABB, FANUC, YASKAWA,…
Hotline tư vấn kỹ thuật: 0909 914 837
Đọc thêm: Giác hút chân không là gì? Cấu tạo và nguyên lý hoạt động
